
AdruPilot 履带车调参指南
一、原理介绍
ArduPilot Rover 是一款专为地面车辆和水面平台设计的开源自动驾驶固件,支持多种车辆类型,包括轮式车辆、履带车、船只以及机器人平台。
在进行调试前,请先完成 首次设置 和 首次驾驶测试,以确保车辆能够正常运行。
Rover 支持手动驾驶、自主任务执行以及路径规划等功能。用户可以通过 COREWING APP 创建自动任务,也可以记录驾驶路径后进行自主运行。
本指南将重点介绍基于 ArduPilot Rover 固件的履带车安装配置、基础参数设置以及调试方法。
二、设备准备
必要设备:
1)飞控:CoreWing F405 WING MINI V2/*CoreWing H743 WING *
2)遥控器: 以 RadioMaster Boxer / RadioMaster TX16S 遥控器为例。
3)接收机: 以 SpeedyBee ELRS Nano 2.4G RX 接收机为例。
4)GPS 模块: 以 北征 BZ-251 GPS 模块 为例。
5)电池: 使用JP40 4000 mAh 4S电池,仅供参考。
6)SD卡:支持SDSC或SDHC类型,不支持SDXC,容量支持4-32G,卡格式为FAT16或FAT32。
7)手机:下载COREWING APP最新版本
8)履带车:以Rippie履带车双有刷差速版为例
重要
履带车3D打印件:模型详情 · CoreWing
选装设备:
1)高频头:天狼星 Sirius 2.4G
2)模拟图传: 以 SpeedyBee TX 1600 图传和 RunCam Phoenix2 SE V2 摄像头 为例。
3)高清图传: 以 DJI O4 AIR UNIT 图传 为例。
三、初始设置
3.1 机架设置
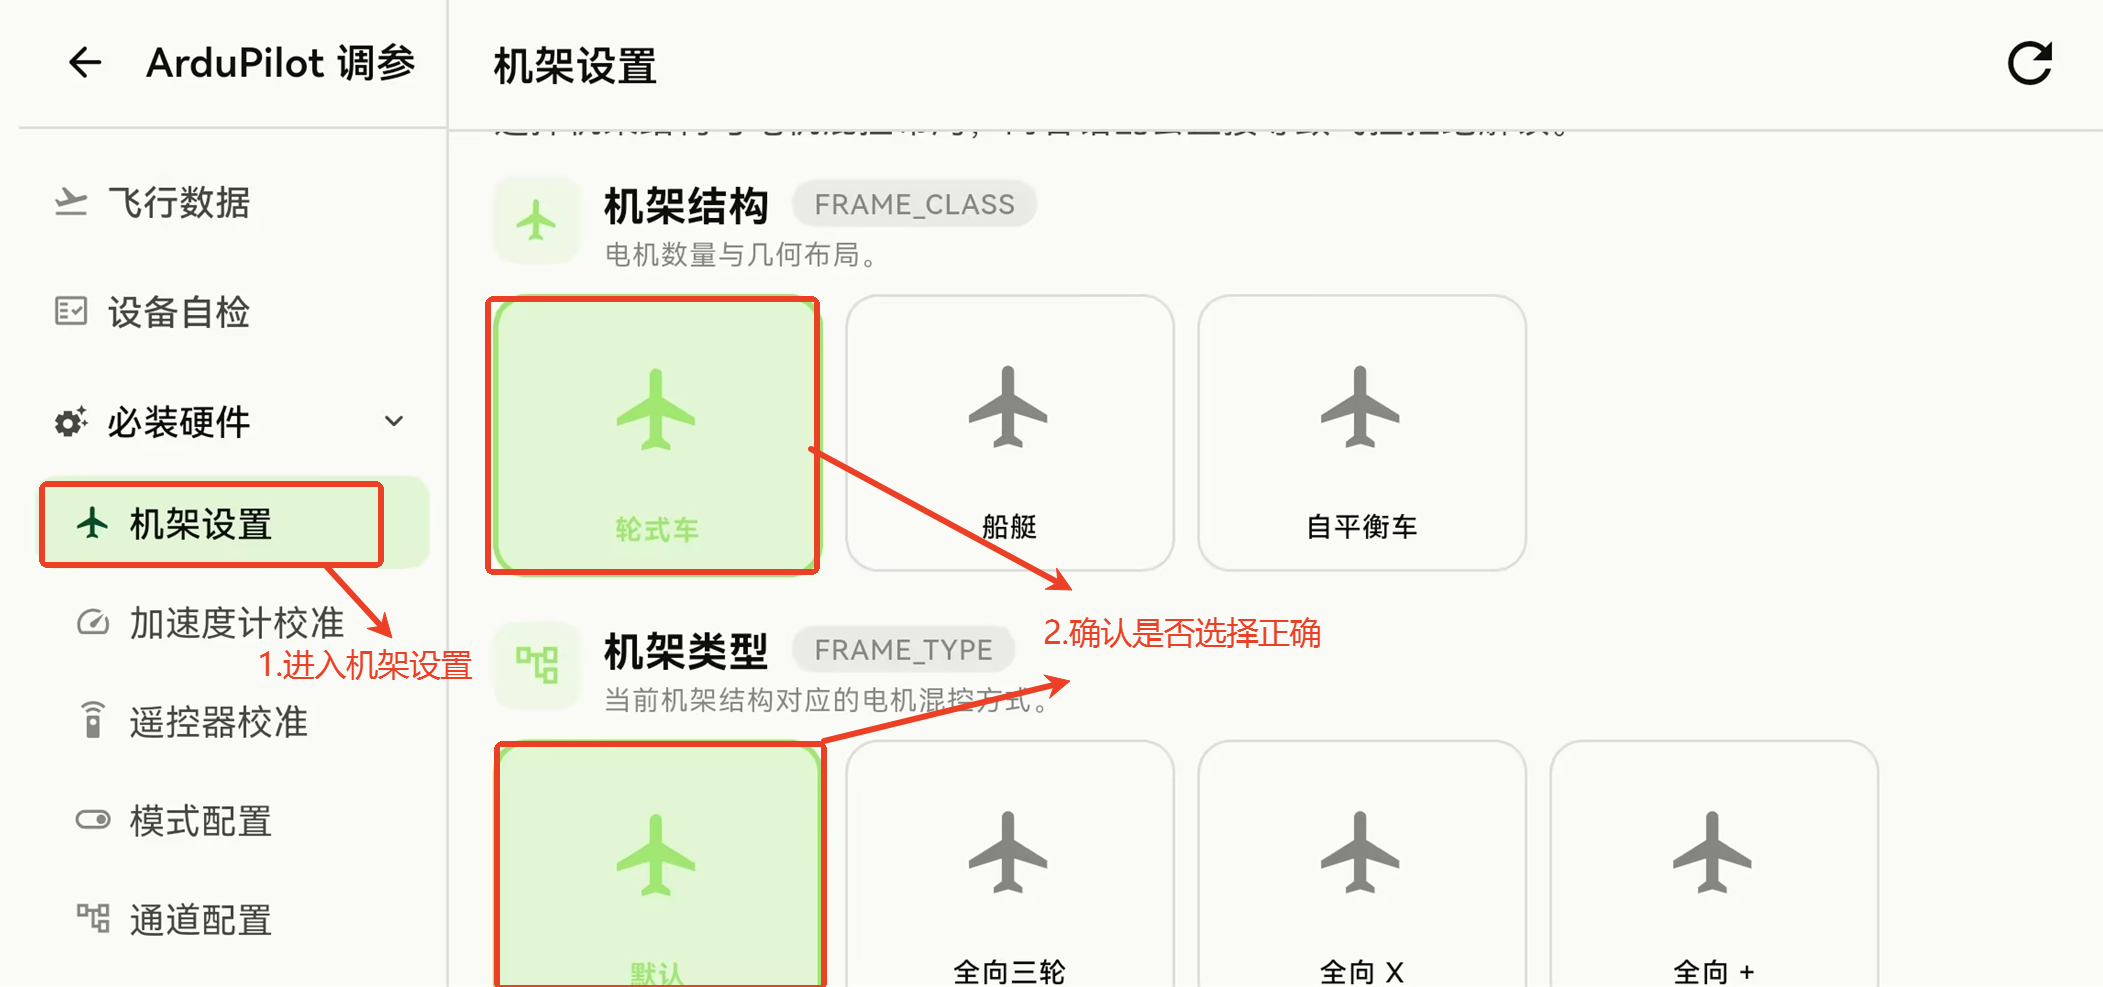
- 进入机架设置,确认机架结构选择轮式车,机架类型选择默认
3.2 加速度计校准
重要
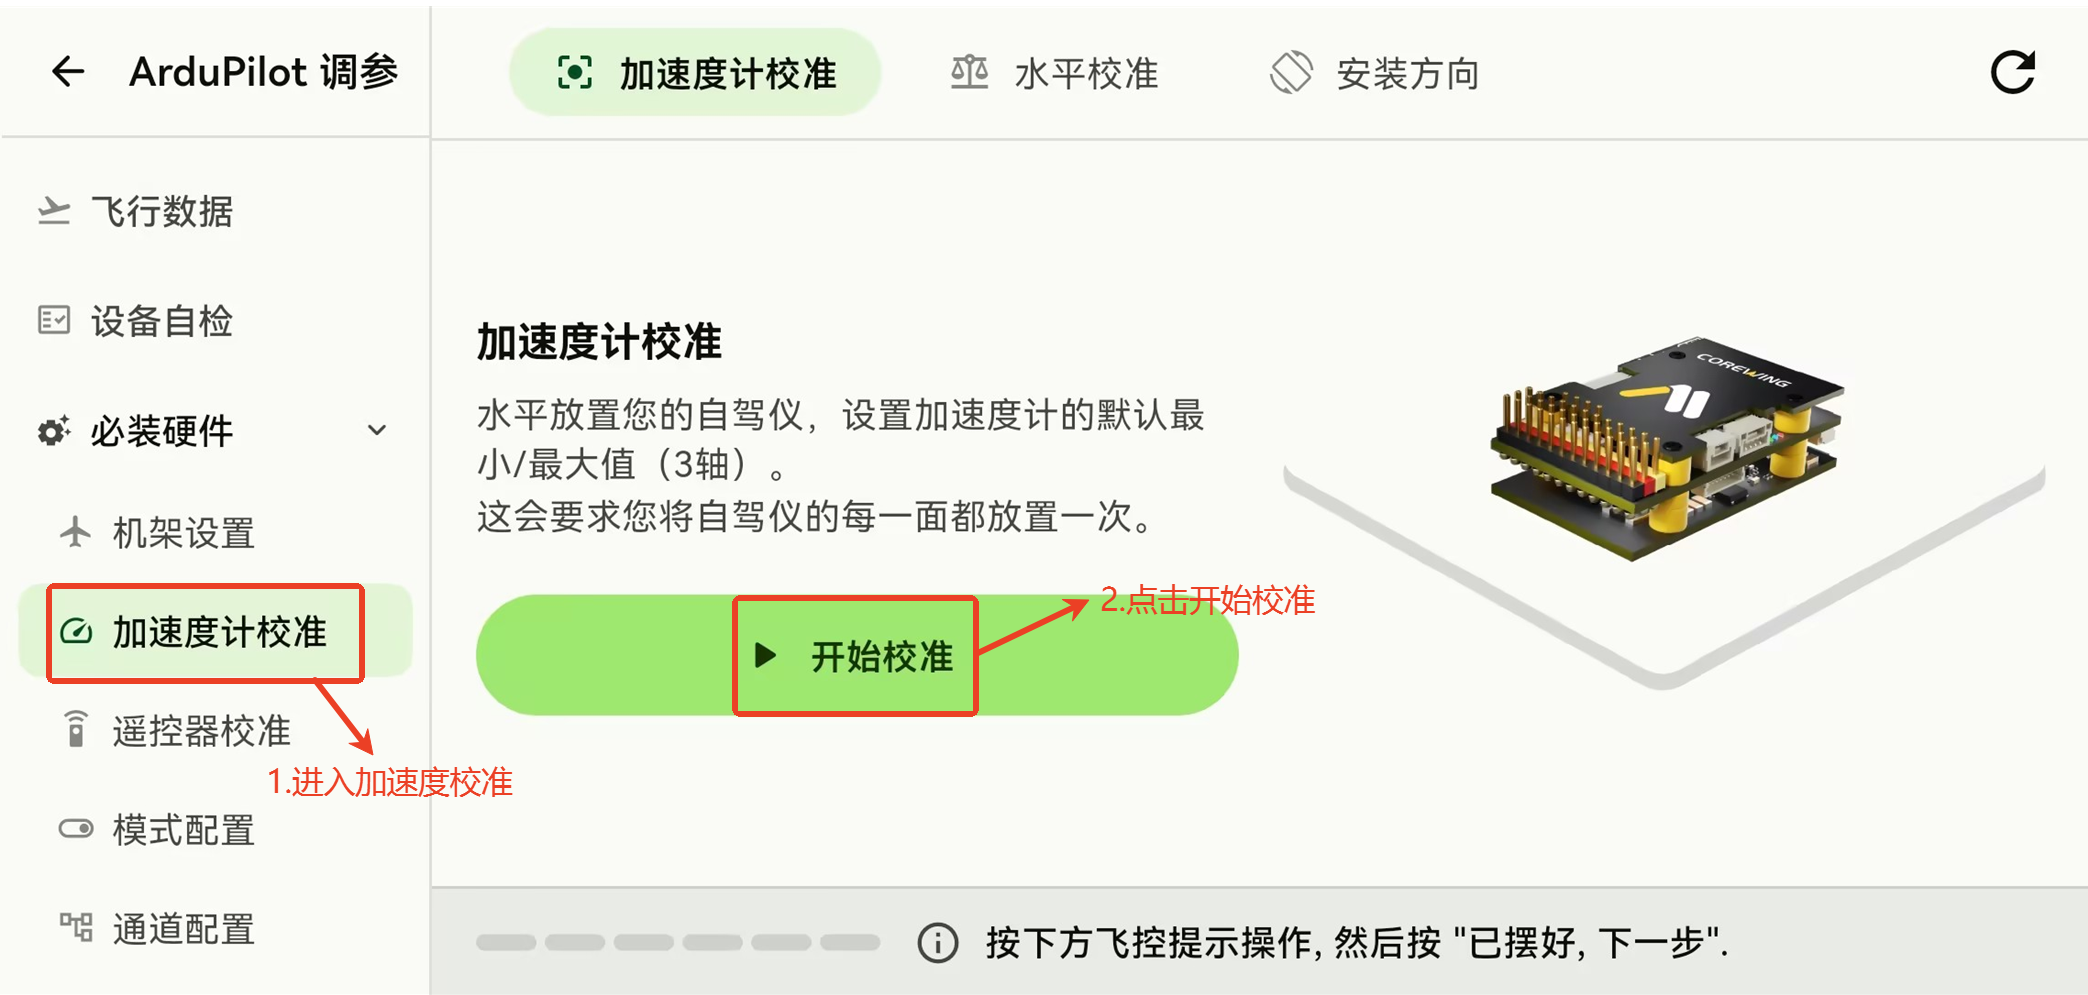
注意:进行加速度计校准时务必将飞控从机舱内取出,到平整桌面进行校准,以提高校准准确性,保证车辆姿态和航向估算正确!
点击必要硬件。
点击加速度计校准。
点击开始校准,按照图示摆放飞控
3.3 驾驶模式设置
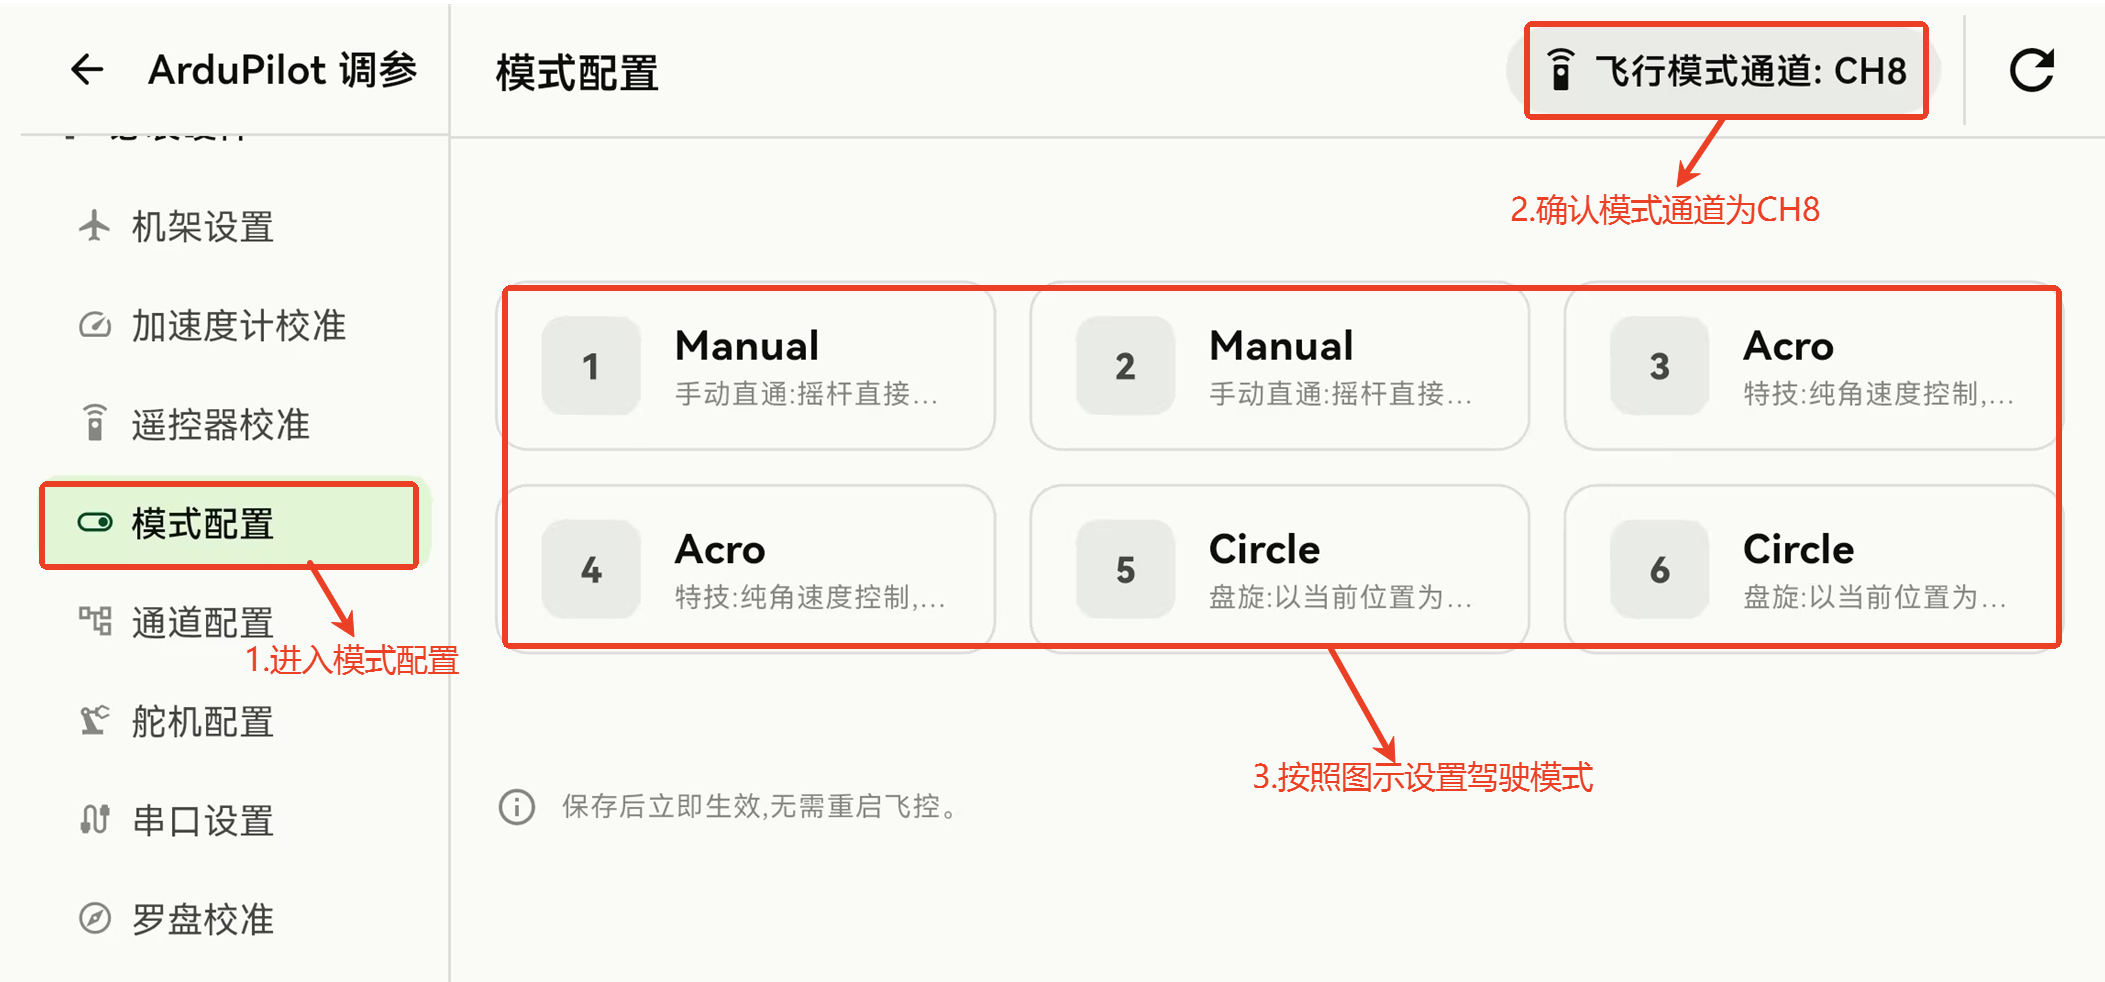
- 进入模式配置,按照下图配置驾驶模式
模式设置:
- 模式 1、2 设置为Manual;
- 模式 3、4 设置为Acro;
- 模式 5、6 设置为Circle 。
- 设置完毕后点击写入
3.4 基础设置
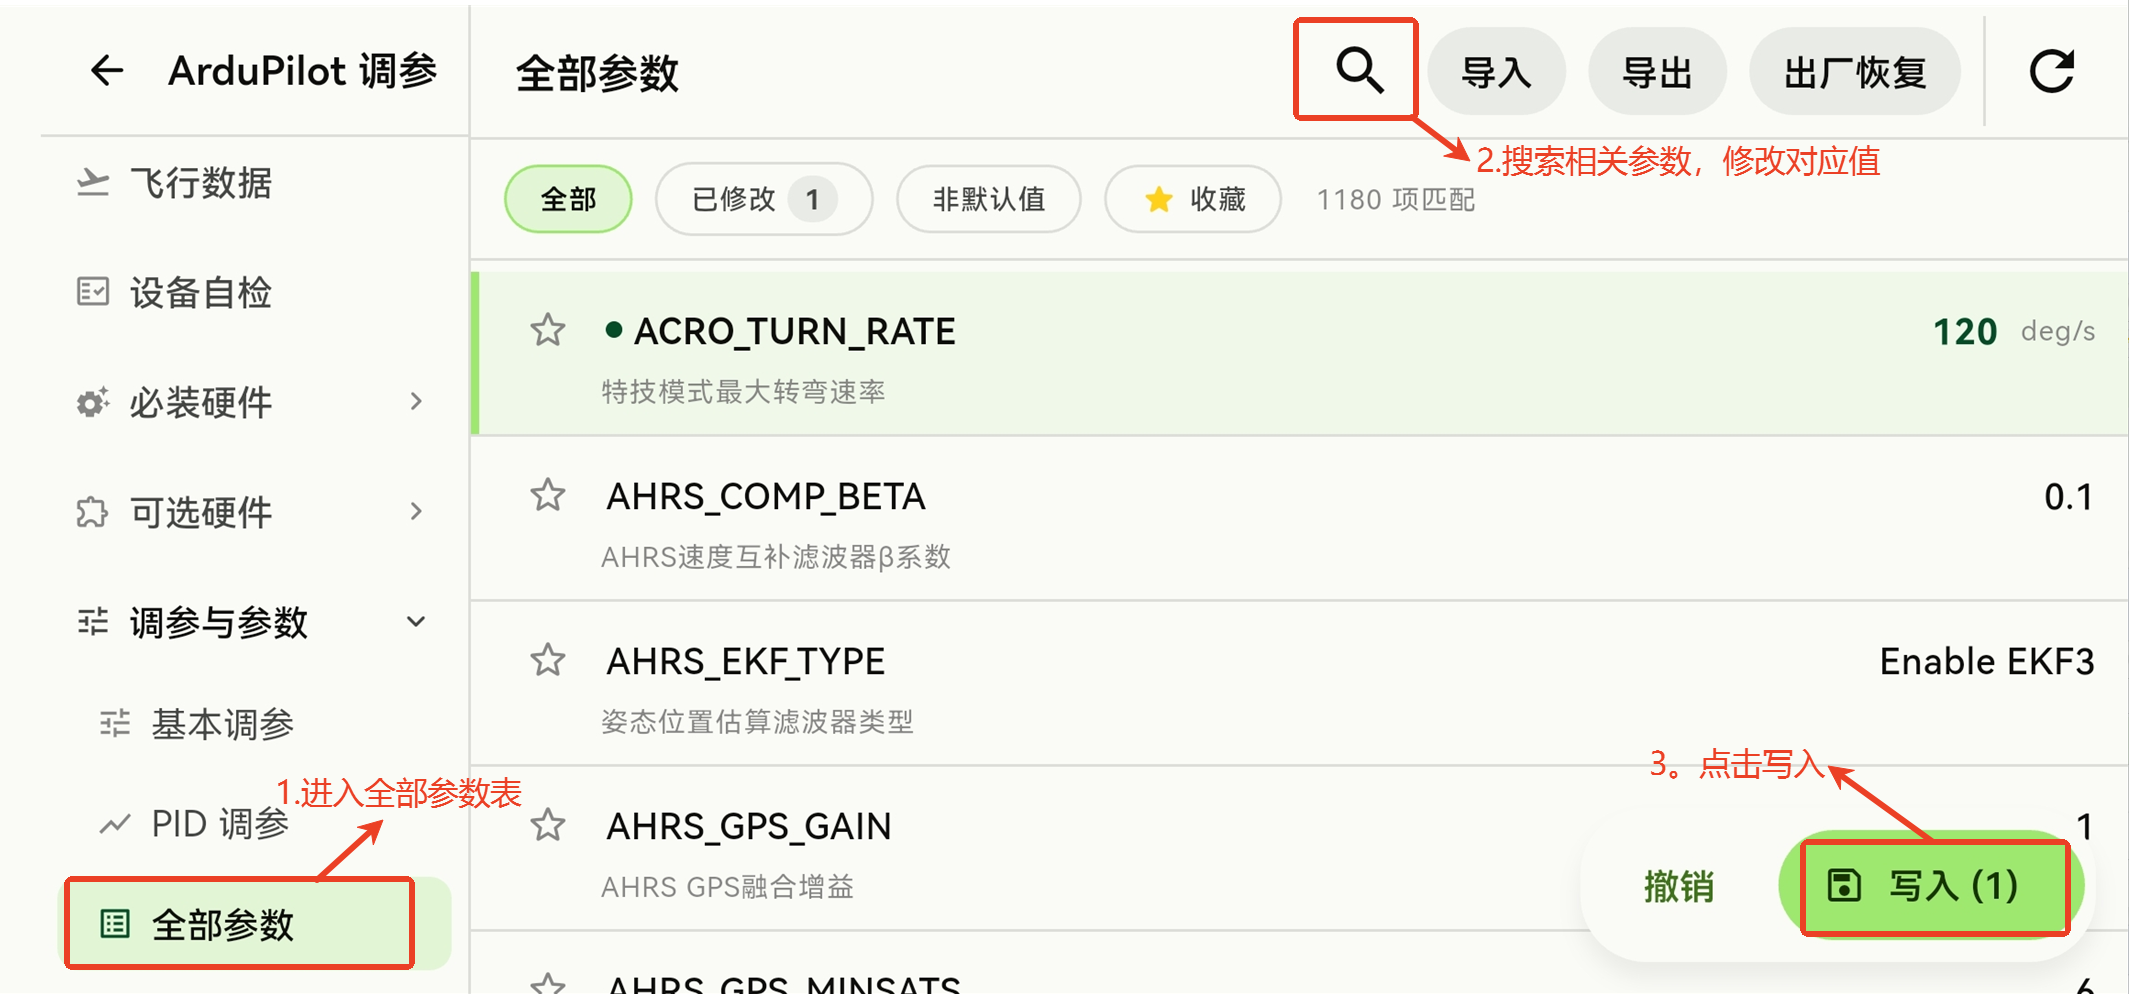
- 进入全部参数表,搜索以下参数进行设置,点击写入
| 参数名称 | 值 | 描述 |
|---|---|---|
| ACRO_TURN_RATE | 120 | Acro 模式下允许的最大转向速率。 |
| ATC_STR_ANG_P | 2 | 转向控制环P增益,用于将期望转向速率和实际速率的误差转化为期望的转向速率 |
| ATC_STR_ACC_MAX | 80 | 转向控制角加速度最大值设置为80即可 |
| ATC_STR_RAT_MAX | 80 | 转向控制速率最大转向速度设置为80即可 |
| ATC_STR_RAT_P | 0.07 | 转向控制环P值,将期望速度和实际速度之间的误差转变为转向输出 |
| ATC_STR_RAT_I | 0.07 | 转向控制环I值,,用于补偿期望转向速率和实际速率之间的长期误差 |
| ATC_STR_RAT_D | 0 | 转向控制环D值,用于补偿期望转向速率和实际速率之间的短期误差 |
| ATC_STR_RAT_FF | 0.09 | 转向控制预输入 |
| CIRC_RADIUS | 1.5 | Circle 模式的目标绕圈半径 |
重要
履带车初始状态可以将转向PID的默认值缩小3-5倍,可以避免车辆出现转向震荡无法保持直线行驶